《机器人SLAM导航核心技术与实战》第1季:第6章_机器人底盘

机器人,slam,导航,核心技术,实战,底盘 · 浏览次数 : 1

小编点评

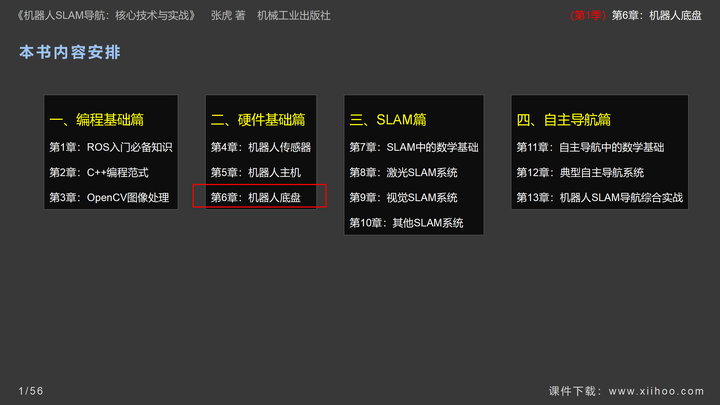
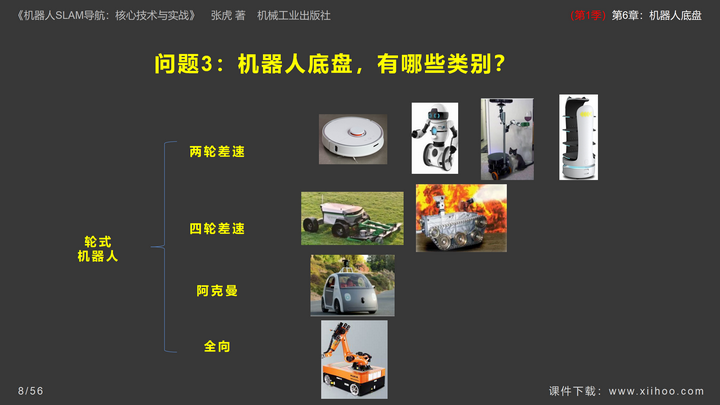
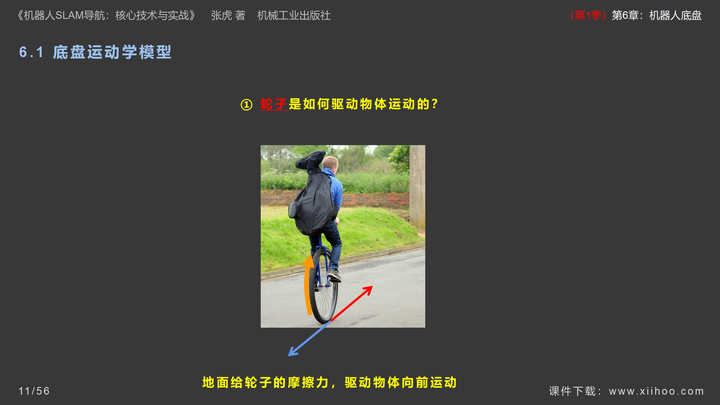
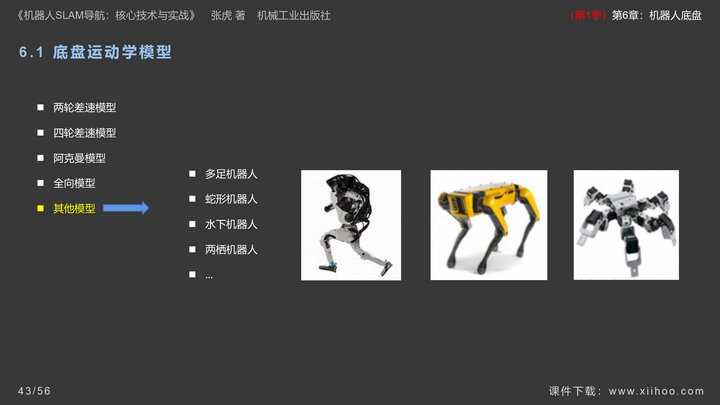
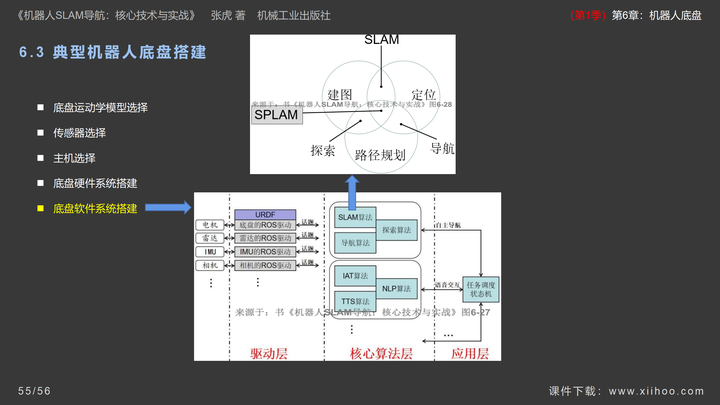
**第 6章_机器人底盘** **6.1 底盘运动学模型** * 两轮差速模型:描述两轮 wheels 之间的距离变化。 * 四轮差速模型:描述四轮 wheels 之间的距离变化。 * 阿克曼模型:描述机器人底盘绕着某点的运动方式。 * 全向模型:描述机器人底盘以全面的角度运动的模型。 **6.2 底盘性能指标** * 载重能力:机器人底盘可以承载的最大重量。 *动力性能:机器人底盘的动力性能越高,可以更快地执行任务。 * 控制精度:机器人底盘的控制精度越高,执行任务的准确率越高。 * 里程计精度:机器人底盘的里程计精度越高,可以更准确地测量任务的距离。 **6.3 典型机器人底盘搭建** 1. 选择底盘运动学模型。 2. 选择传感器。 3. 选择主机。 4. 搭建底盘硬件系统。 5. 建立底盘软件系统。

正文

《机器人SLAM导航核心技术与实战》第1季:第6章_机器人底盘

视频讲解

第1季:第6章_机器人底盘

  • 先 导 课

  • 第 1 季 : 快 速 梳 理 知 识 要 点 与 学 习 方 法

  • 第 2 季 : 详 细 推 导 数 学 公 式 与 代 码 解 析

  • 第 3 季 : 代 码 实 操 以 及 真 实 机 器 人 调 试

  • 答 疑 课

------(永 久 免 费 ● 系 列 课 程 ● 长 期 更 新)------


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑

6.1 底盘运动学模型

①两轮差速模型

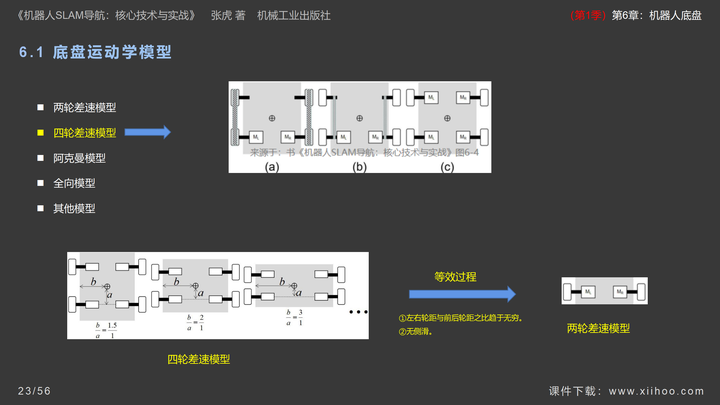
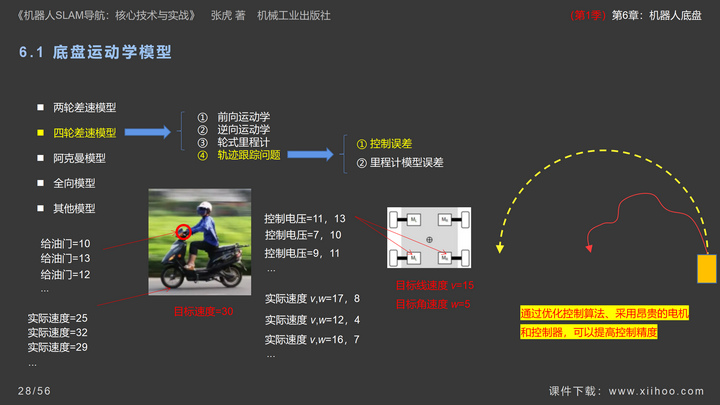
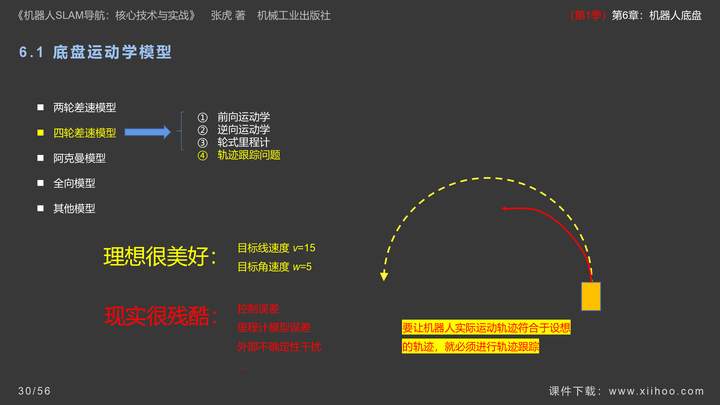
②四轮差速模型

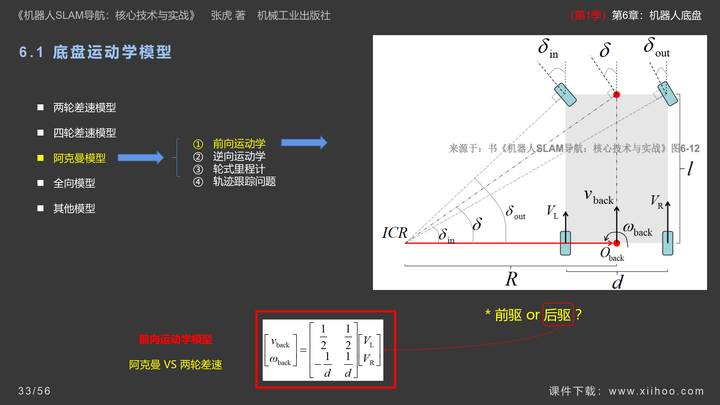
③阿克曼模型

④全向模型

⑤其他模型


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑

6.2 底盘性能指标

①载重能力

②动力性能

③控制精度

④里程计精度


​

编辑


​

编辑


​

编辑


​

编辑

6.3 典型机器人底盘搭建

①底盘运动学模型选择

②传感器选择

③主机选择

④底盘硬件系统搭建

⑤底盘软件系统搭建


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


​

编辑


例程源码下载

课件下载

PPT课件下载:

http://xiihoo.com/static/file/PPT/1-%E7%AC%AC1%E5%AD%A3%EF%BC%9A%E7%AC%AC6%E7%AB%A0_%E6%9C%BA%E5%99%A8%E4%BA%BA%E5%BA%95%E7%9B%98.pptx

PDF课件下载:

http://xiihoo.com/static/file/PPT/1-%E7%AC%AC1%E5%AD%A3%EF%BC%9A%E7%AC%AC6%E7%AB%A0_%E6%9C%BA%E5%99%A8%E4%BA%BA%E5%BA%95%E7%9B%98.pdf

​

与《机器人SLAM导航核心技术与实战》第1季:第6章_机器人底盘相似的内容:

《机器人SLAM导航核心技术与实战》第1季:第6章_机器人底盘

《机器人SLAM导航核心技术与实战》第1季:第6章_机器人底盘 视频讲解 【第1季】6.第6章_机器人底盘-视频讲解 【第1季】6.1.第6章_机器人底盘_底盘运动学模型-视频讲解 【第1季】6.2.第6章_机器人底盘_底盘性能指标-视频讲解 【第1季】6.3.第6章_机器人底盘_典型机器人底盘搭建

SLAM建图导航信息(仿真)

> 博客地址:https://www.cnblogs.com/zylyehuo/ > 基于[基于机器人自主移动实现SLAM建图],详见之前的博客 > > [基于机器人自主移动实现SLAM建图 - zylyehuo - 博客园](https://www.cnblogs.com/zylyehuo/p/1

代价地图组成(多层叠加)

博客地址:https://www.cnblogs.com/zylyehuo/ 参考链接 Autolabor-ROS机器人入门课程《ROS理论与实践》 1、静态层 SLAM绘制的静态地图 2、障碍物层 导航中传感器感知的障碍物 3、膨胀层 为了避免碰撞而设置的安全区域 4、自定义层 根据业务自设置的地

基于机器人自主移动实现SLAM建图

> 博客地址:https://www.cnblogs.com/zylyehuo/ > 基于[移动机器人运动规划及运动仿真],详见之前的博客 > > [移动机器人运动规划及运动仿真 - zylyehuo - 博客园](https://www.cnblogs.com/zylyehuo/p/1740070

基于SLAM系统建图仿真,完成定位仿真

博客地址:https://www.cnblogs.com/zylyehuo/ 基于SLAM系统完成建图仿真,详见之前的博客 基于Gazebo搭建移动机器人,并结合SLAM系统完成建图仿真 - zylyehuo - 博客园 参考链接 Autolabor-ROS机器人入门课程《ROS理论与实践》 Par

基于Gazebo搭建移动机器人,并结合SLAM系统完成建图仿真

博客地址:https://www.cnblogs.com/zylyehuo/ gazebo小车模型创建及仿真详见之前博客 gazebo小车模型(附带仿真环境) - zylyehuo - 博客园 gazebo+rviz 仿真 - zylyehuo - 博客园 参考链接 Autolabor-ROS机器人

移动机器人运动规划及运动仿真

博客地址:https://www.cnblogs.com/zylyehuo/ 基于[基于SLAM系统建图仿真,完成定位仿真],详见之前的博客 基于SLAM系统建图仿真,完成定位仿真 - zylyehuo - 博客园 参考链接 Autolabor-ROS机器人入门课程《ROS理论与实践》 环境配置 u

Gazebo、Rviz 结合 ORB-SLAM3 实现运动规划及定位

> 博客地址:https://www.cnblogs.com/zylyehuo/ > 基于以下内容,详见博客链接 > > [基于机器人自主移动实现SLAM建图 - zylyehuo - 博客园 (cnblogs.com)](https://www.cnblogs.com/zylyehuo/p/174

机器人到达指定位置的方法数问题

机器人到达指定位置的方法数问题 作者:Grey 原文地址: 博客园:机器人到达指定位置的方法数问题 CSDN:机器人到达指定位置的方法数问题 题目描述 链接:https://www.nowcoder.com/questionTerminal/54679e44604f44d48d1bcadb1fe6e

巧妙利用“慧言”机器人在安全场景中实践

机器人适用于移动快速办公和通过指令的方式完成操作,京东“慧言”机器人在安全场景中的时间不仅提升了工作效率,还解放了人工劳动力,为企业降本增效赋能。